你的第一个
角色扮演机器人

让想象中的角色,走进真实世界。
开放架构,让外观、动作与个性自由生长。

开始定制外观
探索角色设计
正在准备三维展示…
拖动旋转 · 滚轮 / 双指缩放

仅显示外观,隐藏内部骨架。

外观与结构展示,装配以项目文件为准。

从一个角色,开始。

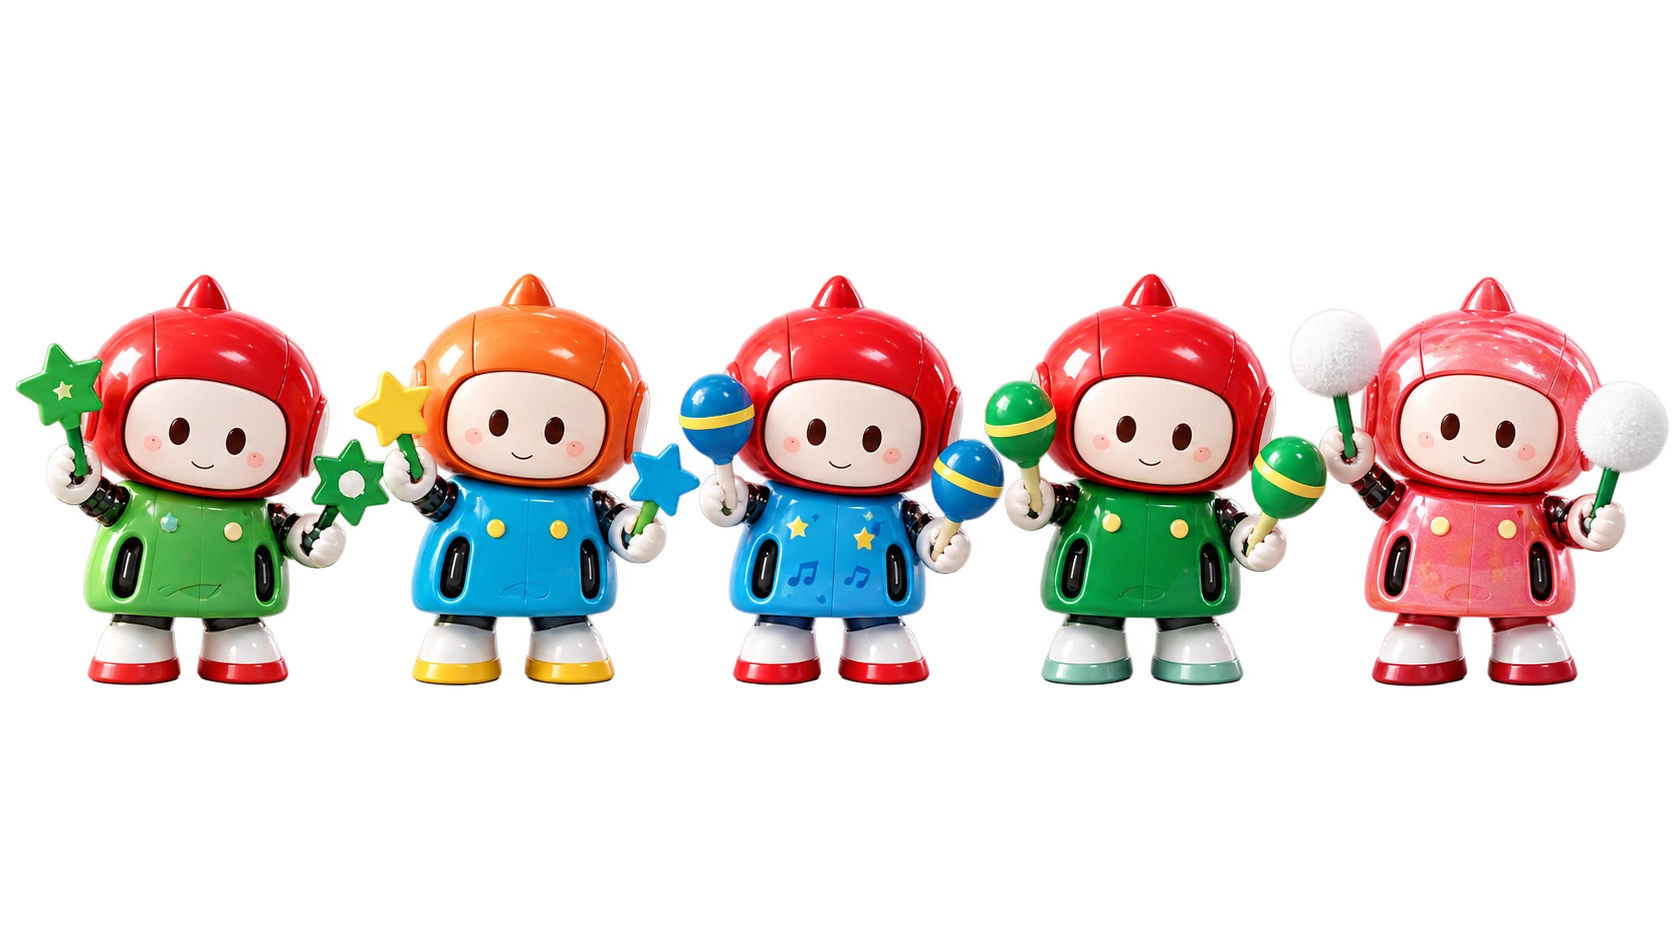
外观不止一种答案。让你的机器人,有自己的性格。

探索外观定制
OpenDoll 多种配色角色的概念群像
配色与群像方向展示,用于外观讨论,不代表已量产型号或可购买颜色。

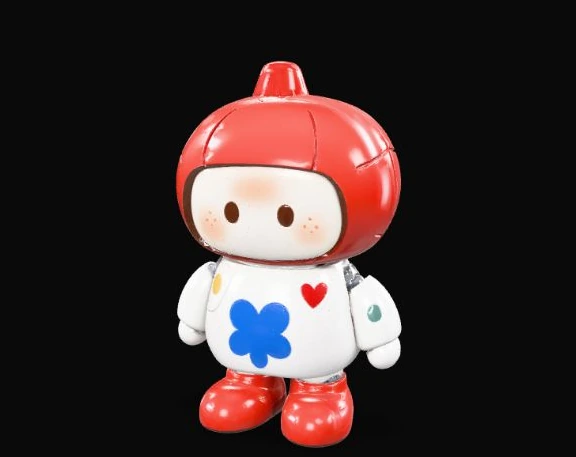
换个角度,看机器人。

点击图板查看结构与外观概念,放大观察细节。

进入外观定制

点击图板查看大图;两张图均为概念表达,不替代加工图、已验证结构或交付承诺。

个性在外,
开放在内。

从机械到运动控制,把角色创作建立在可追溯的机器人架构上。

单腿 6 自由度
从双足骨架开始,理解关节与运动。
Linux + USB-CAN
硬件驱动、通信接口与运动控制分层连接。
Mjlab 训练路线
从训练与仿真验证,逐步走向实机部署。

看见动作,了解结构。

观看项目原始演示,再进入开源代码,了解控制与训练如何连接。

原始演示 / 点击播放

你的角色,会在哪里出现?

从个人创作到开发与展示,让想法有一个起点。

01

角色与 IP 创作

把角色设定转化为外观草案,探索配色、表情和服饰,让风格落到机器人上。

整理角色想法
02

机器人开发

沿着开放骨架,研究驱动、运动控制与训练,逐步扩展自己的动作和交互。

从开源开始
03

展陈与互动

围绕角色、空间与观众,讨论外观和动作方案,规划适合展示的表达方式。

描述应用场景

应用方向供创作讨论,具体功能与实现范围需结合方案确认。

查看可下载的演示视频两个 MP4 · 本地素材

让角色创作,
多一个真实的载体。

OpenDoll 是 OmniRobLab 的开源角色机器人项目。我们将机械、控制与训练连接起来,也为不同的角色外观留下创作空间。

进入 OmniRobLab 资料站

从想法,到一起讨论。

  • 外观设计角色设定、配色与外壳方向。
  • 结构适配讨论壳体空间、连接与运动干涉。
  • 动作与交互从现有控制与接口规划动作表达。

下一个角色,由你来定义。

角色创作者、结构设计师与机器人开发者,欢迎带着想法一起探索 OpenDoll。

开始外观 IP 定制

告诉我们,
你想创造什么。

留下联系方式和想法,提交给 OmniRobLab 沟通 OpenDoll 需求。

提交需求

信息仅用于 OpenDoll 需求沟通,不会公开展示。

邮箱或微信号至少填写一项,方便后续联系。

提交后会显示需求编号。

OpenDoll